

Сучасні польоти безпілотних літальних апаратів намагаються зробити максимально автоматизованими. Це полегшує роботу операторам та підвищує точність місій. При таких польотах БПЛА бере на себе навігацію. Водночас пілот повністю зосереджується на аналізі ситуації та спостереженні. В основі автоматичних режимів лежать два принципово різні підходи: політ по площі та політ по точках (waypoints).
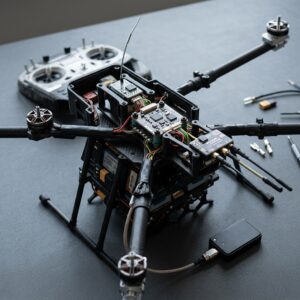
Історія цих технологій сягає цивільних розробок. У наш час інженерна база, закладена ще в аграрній сфері, стала фундаментом для створення надійних військових БПЛА, таких як ударно-розвідувальний комплекс КАЖАН та компактний розвідник ШМАВІК.
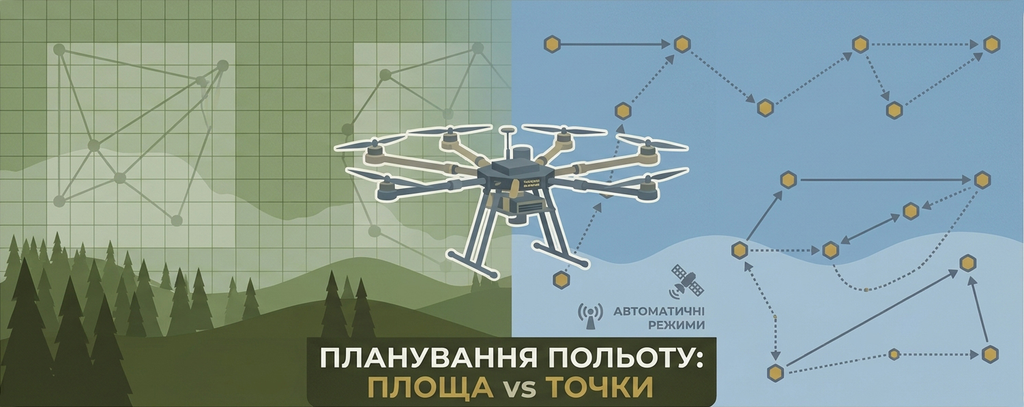
1. Політ по площі: суцільне покриття території
Режим польоту по площі розроблявся для задач, які вимагають систематичного й рівномірного обстеження ділянки.
Як це працює: Оператор обирає на карті потрібний полігон. Алгоритм автоматично розраховує траєкторію у вигляді паралельних ліній («змійки»), щоб повністю закрити цю територію з урахуванням технічних характеристик дрона. В аграрній сфері, наприклад для дронів-обприскувачів, алгоритм вибудовує прольоти з кроком у 10 метрів, оскільки це відповідає ширині захвату розпилення.
Автономність та інтелект: Польотний контролер запам’ятовує точку розрядки акумулятора або вичерпання корисного навантаження. Дрон самостійно повертається на базу для обслуговування (заміни батареї чи дозаправки), а після цього вертається точно в ту точку, де перервав місію, і продовжує роботу з того ж місця.
У військовому контексті такий режим є незамінним для створення детальних ортофотопланів місцевості, картографування та первинного моніторингу великих площ.
2. Політ по точках (Waypoints): гнучке тактичне планування
Якщо політ по площі — це про суцільне покриття, то режим waypoints — це про філігранну точність та адаптивність, що робить його основним інструментом у зоні бойових дій.
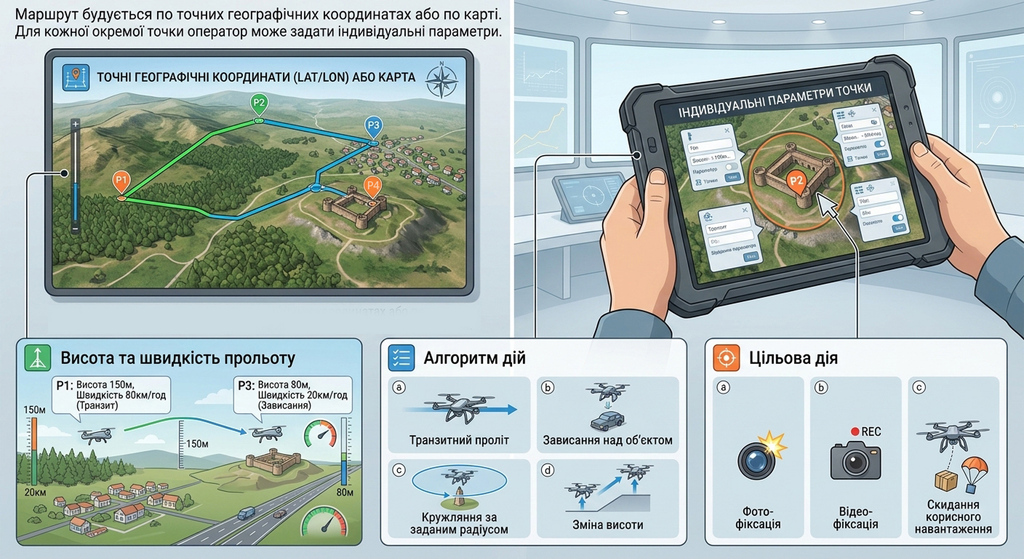
Як це працює: Маршрут будується по точних географічних координатах або по карті. Для кожної окремої точки оператор може задати індивідуальні параметри:
– Висоту та швидкість прольоту;
– Алгоритм дій: просто транзитний проліт, зависання над об’єктом, кружляння за заданим радіусом чи зміна висоти;
– Цільову дію: увімкнення фото- чи відеофіксації, скидання корисного навантаження.
Під час формування маршруту софт автоматично розраховує відстані між точками, загальну довжину шляху та необхідний запас енергії. Під час місії оператор бачить усі можливі статуси в реальному часі: який відсоток завдання виконано, які точки вже пройдені та який стан систем дрона.
Гнучкість у критичний момент: Виконання маршруту можна в будь-який момент поставити на паузу, звернути вбік для дорозвідки або віддати команду повернутися на базу. Контролер запам’ятає місце відхилення, що дозволяє швидко повернутися до виконання початкового польотного завдання.
Який режим є найкращим для умов війни?
У сучасних бойових умовах, де кожен виліт відбувається під загрозою дії РЕБ найчастіше використовують ручне управління. Але використання режиму waypoints – максимум, який ми можемо забезпечити в переважній більшості випадків для більшості задач:
1. Точкова розвідка та коригування: Компактний розвідник ШМАВІК використовує режим навігації по точках, щоб приховано виходити на спостережні позиції за складною траєкторією, оминаючи відомі зони ворожої ППО чи РЕБ.
2. Точкові скиди та логістика: Важкий гексакоптер КАЖАН 630 та квадрокоптер КАЖАН 620 здатні здійснювати автоматичні нічні чи денні прольоти по точках для доставки боєприпасів або гуманітарних вантажів у кілл-зони з високою точністю, де кожен метр відхилення від курсу може бути критичним.
3. Зменшення навантаження на пілота: Якщо є стабільні супутникові сигнали (GNSS), дрон виконує всю рутинну роботу з маневрування самостійно. Оператор лише контролює ключові показники та аналізує відеопотік.
Поєднання гнучкого софту для планування waypoints із захищеними апаратними рішеннями робить безпілотники КАЖАН та ШМАВІК надійними та ефективними інструментами для виконання найскладніших автоматичних місій.