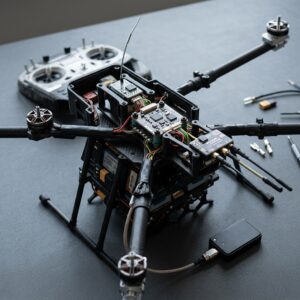


Сучасний безпілотник на фронті – це складний програмно-апаратний комплекс. БПЛА повинен не тільки виконати поставлене завдання, і повернутися на базу. Він має бути з гнучкими режимами керування та надійною навігацією, стійкою до засобів ворожого РЕБ. Дрони КАЖАН 620, КАЖАН 630 та ШМАВІК побудовані саме за таким підходом.
Три основні режими польоту та екстрені протоколи
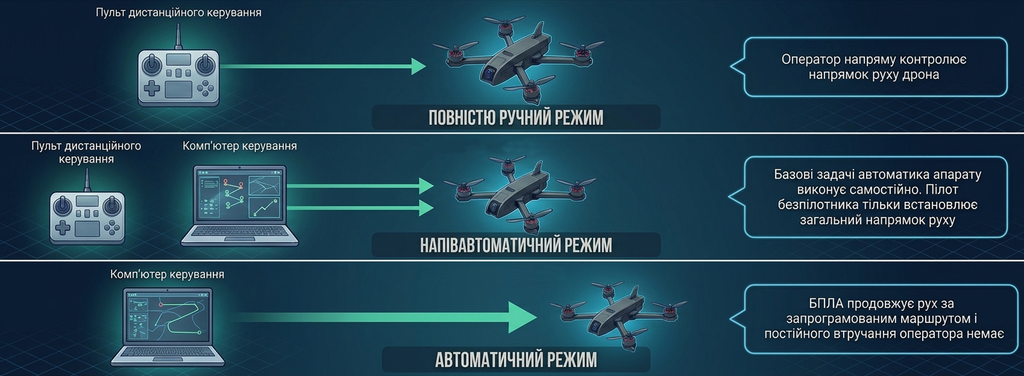
Залежно від тактичної задачі та активності ворожого РЕБ, пілот може використовувати один із трьох основних режимів керування:
1. Повністю ручний режим:
Оператор напряму контролює напрямок руху дрона. Польотний контролер бере на себе лише базову стабілізацію – тримає горизонт, згладжує рух через пориви вітру та запобігає перевертанню апарата.
2. Напівавтоматичний режим:
В такому режимі роботи базові задачі автоматика апарату виконує самостійно. Пілот безпілотника тільки встановлює загальний напрямок руху. Безпілотник самостійно утримує висоту, зависає над точкою або вмикає режим автоматичного повернення на точку злету (Return to Home).
3. Автоматичний режим:
В такому режимі польоту безпілотник продовжує рух за запрограмованим маршрутом за навігаційними точками (waypoints). Тобто, відпрацьовується спланована місія. Необхідності постійного втручання оператора немає.
Аварійні ситуації: який план дій?
Під час виконання місії в ефірі можуть виникнути завади. В такій ситуації спрацює програма аварійного реагування (Failsafe). Наші інженери розробили на такий випадок три можливі сценарії:
1. Працює система навігації, але зник звʼязок із пультом дистанційного керування.
Безпілотник в такій ситуації продовжує виконання завдання. Він рухається за встановленим маршрутом. Є можливість в автоматичному режимі повернутися на точку злету за безпечним коридором.
2. Не працює система навігації, але зберігається зв’язок із пультом дистанційного керування.
Дрон вимикає супутникову геолокацію, а оператор керує апаратом в ручному режимі. Пілот візуально або за отриманим зображенням з камери має можливість довести дрон до бази.
3. Втрачено і зв’язок з пультом дистанційного керування, і не працює навігація.
Негайно спрацьовує протокол зависання і дрейфування. Дрон або здійснює контрольоване приземлення або повертається на базу за інерційними алгоритмами, щоб не допустити попадання апарата в руки ворога.
Саме за таким принципом працюють БПЛА компанії “Реактивні Дрони”, адже не всі виробники реалізовують такий функціонал.
Багаточастотний та мультисупутниковий GNSS-комплекс
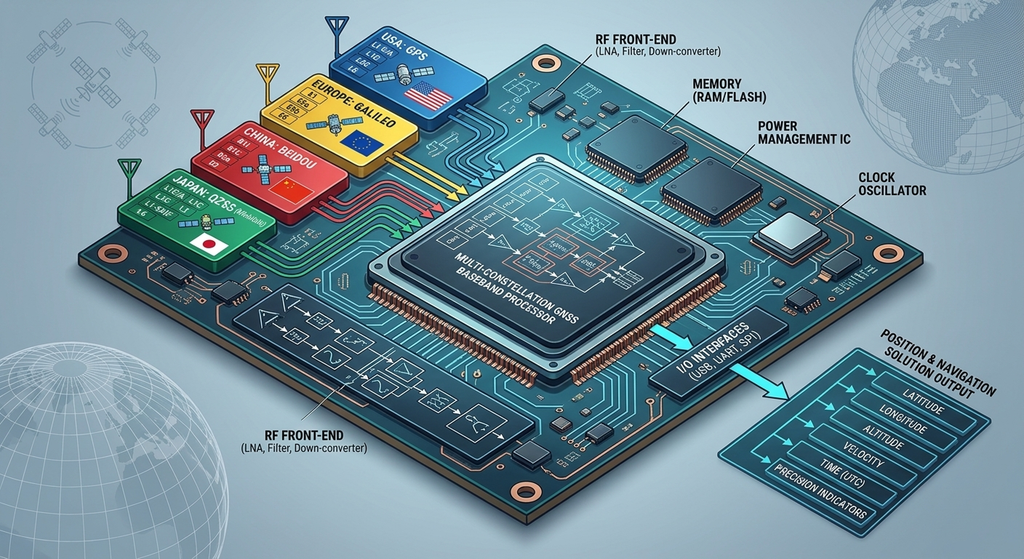
Для забезпечення польоту в складних умовах дрону потрібно постійно отримувати точні координати. Це гарантує GNSS-модуль. У компанії “Реактивні Дрони” – це власна розробка. По суті це – електронна плата з мікросхемами, яка приймає і обробляє супутникові сигнали з різниж систем позиціонування. До таких зокрема належать: американська GPS, європейська Galileo, китайська BeiDou та японська QZSS (Michibiki).
Дрон працює на цивільних частотах L1 та L2. Ба більше, він активно використовує діапазон L5.
Чому це важливо? Сигнал на частоті L5 має вищу потужність, ширшу смугу пропускання і значно менш поширений у цивільній інфраструктурі. Його набагато важче «задавити» стандартними окопними засобами РЕБ.
Архітектура Smart GNSS: фізичний та програмний захист від завад
Звичайний навігаційний приймач при сильних завадах просто втрачає супутники. У нашому комплексі використовується Smart GNSS модуль, створений для роботи в синергії з власним польотним контролером. Вони від початку розроблялися як єдина екосистема.
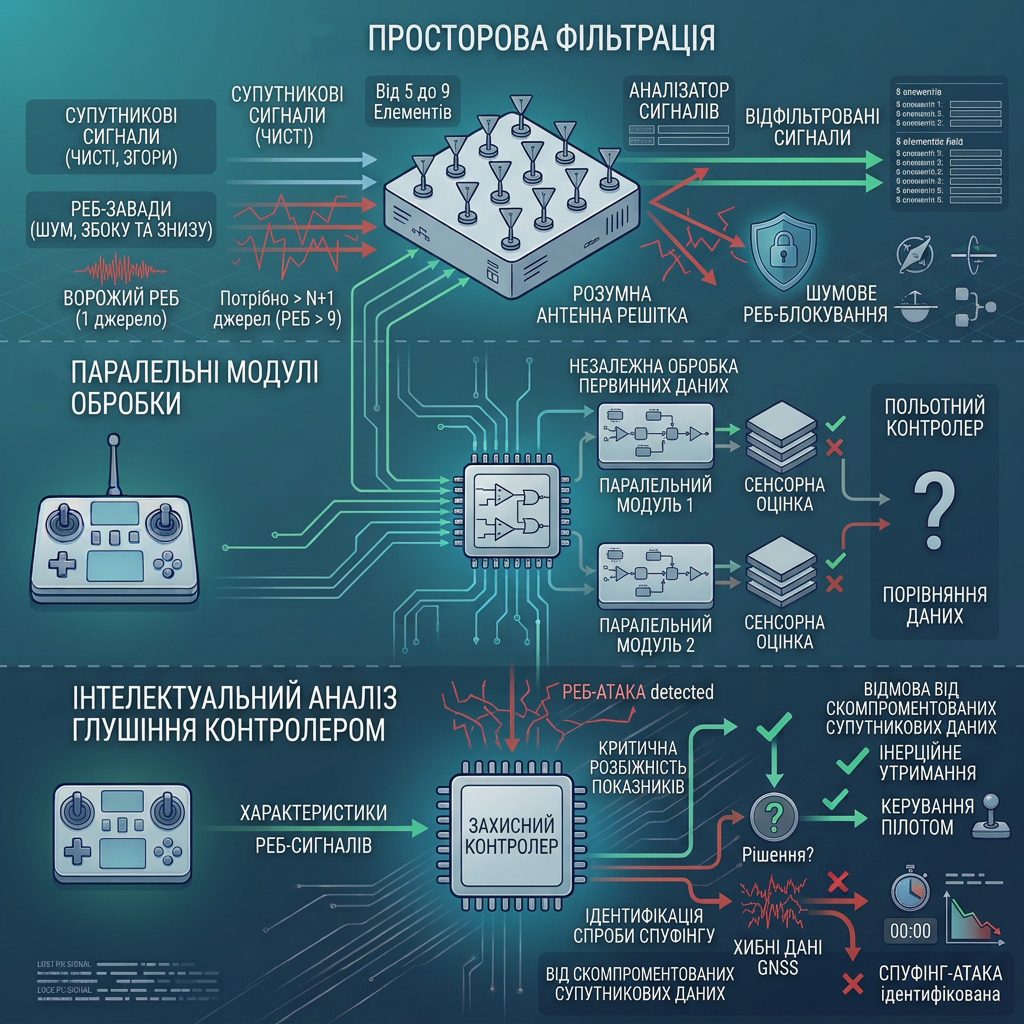
Захист навігації реалізовано на трьох рівнях:
1. Просторова фільтрація (Антенна решітка)
Smart GNSS оснащений просторово-рознесеною системою антен (від 5 до 9 елементів). За законами радіофізики, щоб повністю глушити N приймальних антен спрямованим шумом, ворожому РЕБ потрібно створити щонайменше N+1 джерел випромінювання з різних точок.
Оскільки більшість завад від РЕБ надходить із землі або під певними кутами, система фізично та програмно відсіює шуми, що надходять збоку й знизу, залишаючи «чисті» сигнали від супутників згори.
2. Паралельні модулі обробки
Сигнали від антен надходять на два паралельні обчислювальні модулі. Вони незалежно один від одного обробляють первинні дані, фільтрують спотворення та передають сформовані координати на польотний контролер.
3. Інтелектуальний аналіз глушіння контролером
Наш польотний контролер постійно порівнює дані, що надходять від різних приймачів та частотних каналів. Якщо контролер бачить, що показники починають критично розходитися (ознака підміни координат чи “спуфінгу”), він миттєво ідентифікує спробу РЕБ-атаки.
В такій ситуації система відмовляється від користування скомпроментованими супутниковими даними. Запускається режим інерційного утримання, а потім повне керування переходить до пілота.
Це наочний приклад синергії власного контролера і розумної навігації. Наші БПЛА зберігають високу надійність навіть там, де інші апарати повністю втрачають орієнтацію.